


10月23日,元戎启行CEO周光受邀出席2026世界智能网联汽车大会,并在主题演讲中谈到了自动驾驶行业正在面临新的挑战。
随着通用AI开始尝试控制真实汽车,并在机器人任务中展现出新的能力,自动驾驶与具身智能领域正面临来自行业之外的技术冲击,原有的竞争边界正在发生变化。
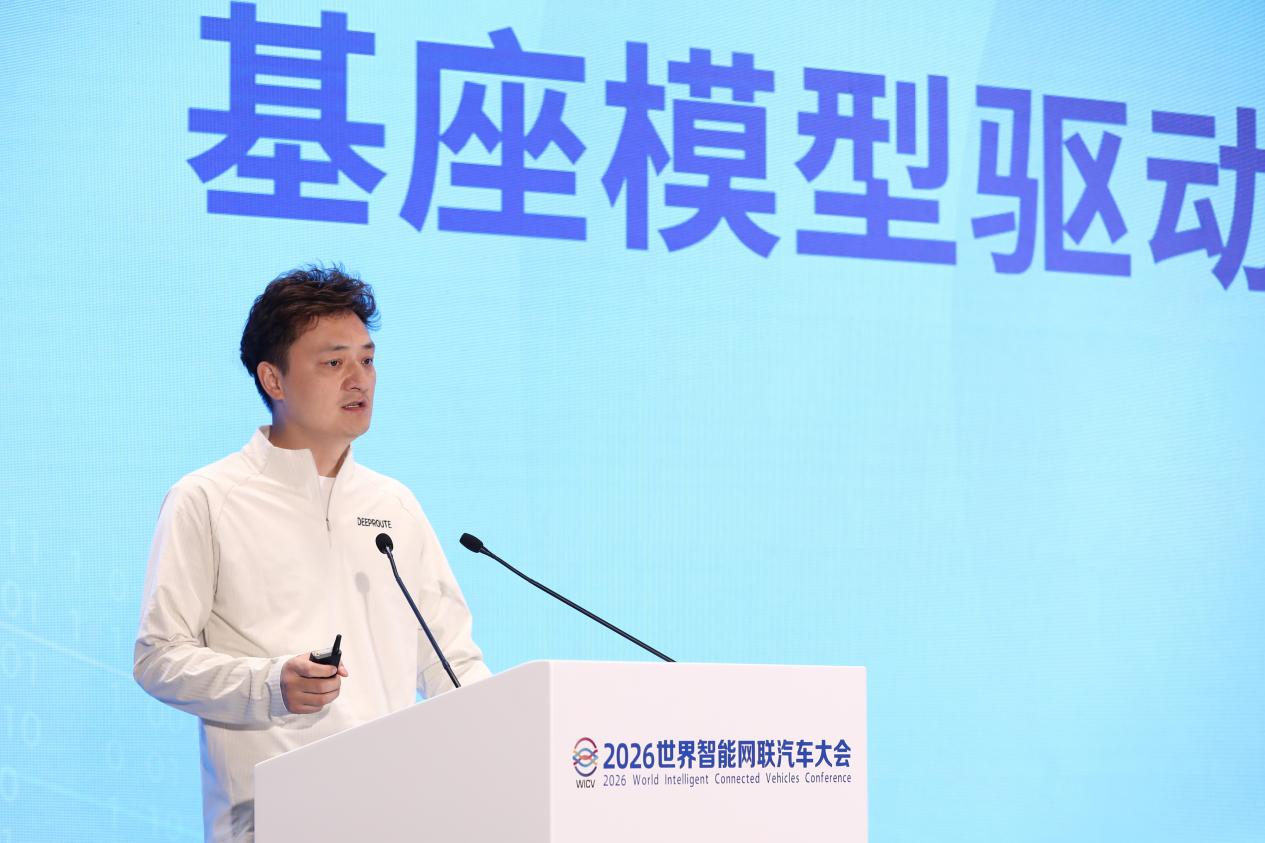
面对通用AI带来的行业焦虑,周光认为,自动驾驶企业需要重新思考下一阶段的核心竞争力。元戎启行选择以基座模型为核心,通过更大规模的训练、更完整的训练体系,以及持续积累的真实世界数据,探索推动自动驾驶能力实现数量级提升的新路径。
通用多模态模型冲击行业壁垒,元戎以基座模型应对挑战
近期,DrivingBench开展了一项实验,让GPT-6 Astra等通用多模态大模型尝试直接控制真实汽车。在封闭场地的低速测试中,GPT-6 Astra第二次尝试完成全部指定路线。
尽管这一实验距离复杂开放道路上的实际自动驾驶仍有明显差距,但值得关注的是,尝试完成驾驶任务的并非专门针对自动驾驶训练的模型,而是通用AI模型,而类似的变化也开始出现在机器人领域。这意味着,自动驾驶行业未来面临的技术挑战,可能不再仅仅来自行业内部。
在周光看来,面对通用AI带来的挑战,自动驾驶企业需要探索具备更强基础理解、决策和跨场景迁移能力的新一代技术体系,而基座模型有望成为推动下一阶段技术跃迁的重要技术方向。
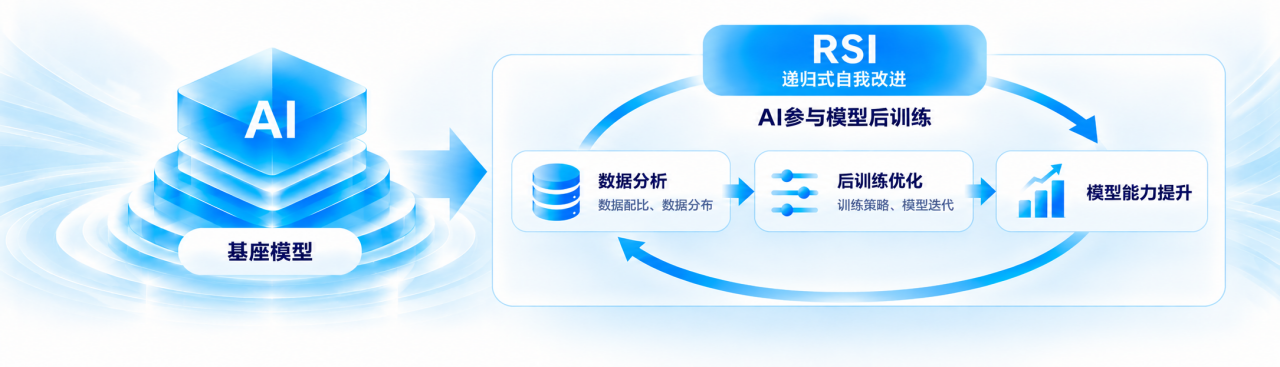
目前,元戎启行正在围绕大模型范式开展相关探索。在模型层面,元戎基座模型将驾驶决策、场景理解和行为评估能力统一在同一架构中;在数据层面,元戎启行利用递归式自我改进(Recursive Self-Improvement,RSI)技术,推动基座模型的训练流程向更高程度的自动化演进。
传统模型研发高度依赖人工完成数据分析、训练策略调整和模型评估等工作,而RSI的核心思路,是让AI参与自身能力的持续优化。在元戎的探索中,基座模型可以参与后训练过程中的数据分析、数据配比优化和训练策略调整,并通过模型评估反馈,形成持续迭代循环。
面向更长期的技术竞争,元戎启行还成立了Superfluid Lab,围绕基座模型、VLA模型及世界模型开展前沿研究,探索自动驾驶技术向更广泛物理AI场景迁移的可能性。
城市NOA装机量跃居第二,基座模型将推动驾驶能力进阶
今年以来,元戎启行的城市NOA装机量持续增长。根据第一电动网提供的数据显示,从2026年1月至8月,元戎启行城市NOA月装机量从1.76 万辆提升至6.21万辆,市场份额达到14.5%,跃居行业第二。
此外,亿欧智库近期发布的专项研究统计,基于2026年1—9月公开车型销量数据,元戎启行在中国自主品牌乘用车前装标配城区NOA全栈方案商样本份额测算中,以23.8%的占比位居第二。
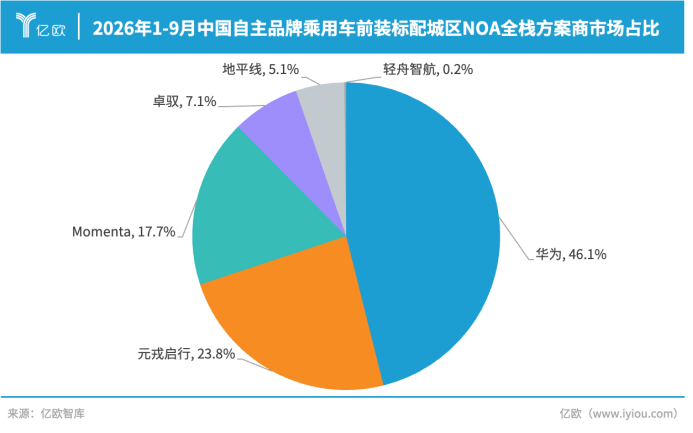
截至目前,元戎启行辅助驾驶方案累计量产搭载已超过55万辆。持续扩大的量产规模,不仅体现了元戎启行的商业化落地能力,也反映出其辅助驾驶方案正在获得更广泛的市场认可。
与此同时,相关研究也开始反哺实际辅助驾驶产品。以DeepRoute IO 4.0为例,元戎进一步强化复杂空间理解与动作规划能力,覆盖倒车脱困、倒车礼让、多把掉头等场景,推动辅助驾驶从理解空间向驾驭空间演进。
周光表示,基座模型带来的变化,不应仅体现在模型规模或单项能力提升上,更重要的是推动驾驶能力实现数量级突破。以MPCI(关键接管间隔里程)为衡量指标,当前城市辅助驾驶仍面临复杂场景与长尾问题的挑战,基座模型有望推动MPCI指标从百公里级向千公里级提升,并进一步探索万公里级能力的可能性。
通用大模型带来的行业焦虑,正折射出自动驾驶竞争逻辑的深层变化。随着基座模型成为新一轮技术竞争的关键变量,如何突破现有技术瓶颈、推动驾驶能力实现数量级跃迁,将成为元戎启行等头部智驾企业面临的重要命题。


