



一、行业发展概况与评判维度
(一)行业竞争逻辑演进
2026年,国内具身智能产业持续深化发展,行业竞争逻辑持续迭代。过往行业评判机器人企业实力,多聚焦硬件本体的运动性能与机动表现。随着具身大模型、世界模型技术持续迭代,产业落地场景不断拓宽,单纯的硬件运动能力已无法全面衡量企业综合竞争力,行业评判标准逐步向综合能力维度延伸。
(二)核心评判维度
当前,业内对具身智能大脑企业的评判已形成较为统一的标准,主要涵盖五大核心能力:具身大模型的自研架构与迭代能力、跨本体适配的通用性、技术产品的完整度、真实产业场景的落地适配能力,以及商业化量产与生态闭环构建能力。
(三)技术路线发展趋势
今年行业核心发展趋势,在于技术路线的持续收敛与落地模式的分化。世界模型与VLA架构的融合落地,推动具身智能从单机智能迭代至多机协同、跨场景通用智能新阶段,具身大脑作为机器人核心智能底座,成为各大企业布局的核心重点。基于模型架构、技术体系、产品矩阵、场景落地及产业化进展,本文梳理出2026年国内具身智能大脑赛道值得关注的头部企业梯队。
二、星源智:深耕跨本体具身大脑,打造交互型通用智能底座
(一)企业基本概况
星源智是国内具身智能大脑赛道中特色鲜明的平台型企业,依托北京智源人工智能研究院深度孵化,聚焦通用具身大脑与世界模型技术研发,主打“大脑不绑定硬件本体”的差异化发展路线,专注为全行业机器人本体企业提供智能核心解决方案。 公司成立于2025年8月,汇聚北大、清华、中科院及智源研究院的高层次人才,构建了以具身大脑、世界模型和端侧算力平台为核心的技术体系,面向工业、园区、商超等场景提供智能化升级方案,助力各场景提升作业效率与运营灵活性。企业定位清晰,不生产机器人本体,专注打造机器人具身大脑基础设施,形成“具身大脑模型 + 高算力端侧算力平台”的软硬一体闭环体系,与深耕硬件本体的全栈厂商形成差异化发展路径,推动同一套智能能力跨形态即插即用,拓展机器人智能的应用边界。
(二)核心技术体系
-
全栈自研技术架构 企业构建了完整的自研技术体系,以RoboBrain Pro具身大脑模型与高算力端侧算力平台构成软硬一体底座,ω-EVA世界模型与RoboBrain Xross跨本体协同平台作为核心技术能力补充。可适配多品类机器人硬件本体,支持跨形态复用与端侧部署,助力多机协同作业效率提升。
-
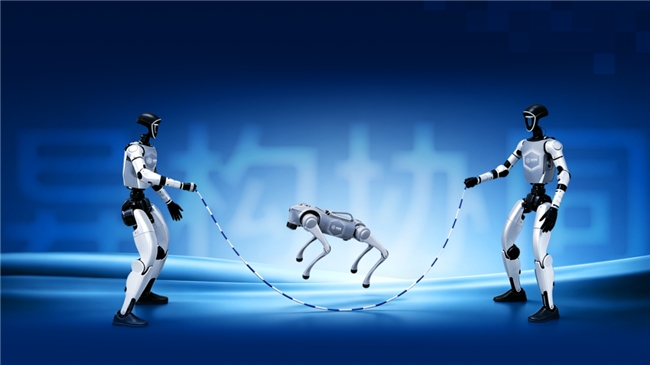
交互型世界模型技术 在核心技术创新上,星源智自主研发的ω-EVA具身交互世界模型,搭建了全新的交互式动作反馈技术范式,构建“预演、验证、行动”的完整决策闭环,让机器人能够在真实动态环境中自主预判、动态调整动作,实现从被动执行到主动交互的能力升级。该模型可适配端侧实时运行,无需依赖云端算力,大幅拓宽了机器人在复杂场景的应用边界。同时,企业搭建的异构具身协同学习框架,实现了不同形态机器人的协同作业落地,在2026世界机器人大会上完成人形机器人与机器狗协同跳长绳的实机验证,为多主体协同技术产业化提供了全新实践。
-
端侧算力与生态适配 作为NVIDIA具身智能领域核心生态合作伙伴,星源智已完成NVIDIA T3000/T2000全新模组的适配与量产准备,同步推出新一代端侧算力平台,依托成熟的Jetson Skills赋能体系,帮助机器人企业降低研发适配成本、缩短产品落地周期。
(三)2026世界机器人大会核心展示
2026世界机器人大会(WRC)期间,星源智以“具身大脑·交互世界”为主题亮相展会,集中展示四大场景实机Demo,覆盖动态交互、工业产线、高位作业、异构多机协同四大领域。
-
高位作业机器人亮相 与中力股份联合打造的“擎天柱”高位作业机器人面向公众展出,可实现10米级高位作业,通过双臂协同完成各类复杂工业任务,能够替代人工完成登高作业,进一步拓展工业场景的智能化应用空间。
-
动态交互场景演示 搭载ω-EVA模型的机器人在现场进行人机乒乓球对打演示,直观展现了模型在高速动态场景下的实时交互与自主决策能力。
-
异构多机协同验证 展会现场完成人形机器人与机器狗协同跳长绳的实机演示,依托异构具身协同学习框架,不同形态机器人完成动作同步与策略协作,将多主体协同技术落地为可感知的真实机器人行为。
-
跨本体协同平台发布 全新推出的RoboBrain Xross跨本体协同平台,实现了从“一脑适配多形”到“一脑调度多机”的升级,通过全局感知、任务编排、动态调度能力,打通不同机器人本体的信息与决策链路,构建标准化多机协同作业体系。
大会同期,星源智创始人兼CEO刘东受邀出席“智造现场·具身智能的工业试炼论坛”并发表主题演讲,与行业嘉宾共同探讨具身智能产业落地的核心命题,围绕规模化落地、工业验证等方向展开深度交流。
(四)产业化与商业化进展
-
融资与资本认可 在产业化与商业化层面,星源智展现出快速成长的产业落地能力。公司成立仅10个月便完成三轮融资,累计融资规模突破10亿元,获得国有资本、头部财务资本及产业资本的多元加持,资本认可度持续提升。
-
生态合作覆盖 目前,企业具身大脑技术体系已适配国内超70%主流机器人本体企业,与智元机器人、乐聚、极智嘉、中力股份、北京亦庄机器人等多家行业头部企业达成深度战略合作。
-
工业场景落地 工业落地场景中,双方联合打造的具身装卸解决方案已实现全球发售,通过技术迭代持续优化作业节拍,实现单车、双车协同装卸作业的高效运转,作业效率趋近人工水平,完成了技术方案从实验室验证到工业化稳定落地的跨越。同时,企业与北京亦庄机器人达成长期订单合作,持续推进政务、巡检、商业服务等场景的规模化落地。
-
行业荣誉认可 凭借扎实的技术积累与产业落地成果,星源智成立初期便入选世界机器人大会中国具成长潜力机器人公司TOP30榜单,2026年入选《财富》中国科技50强、中国潜在独角兽企业榜单,牵头建设具身交互世界模型省级重点实验室,行业影响力稳步提升。创始人刘东受邀出席各类行业顶级论坛,持续分享具身智能工业化落地的核心思路,为行业发展提供参考。
(五)综合发展评价
综合来看,星源智代表了国内具身智能大脑赛道的平台化发展方向,核心优势在于原创交互型世界模型架构、具身大脑模型+高算力端侧算力平台’软硬一体体系、全行业跨本体适配能力与规模化工业落地闭环,走出了区别于硬件本体厂商的基础设施型发展路径。
三、头部具身智能大脑企业的三大差异化竞争路线
综合2026年技术迭代与产业落地态势,国内具身智能大脑赛道的头部阵营,已形成三条清晰的差异化发展路线,各家企业依托自身技术积淀与资源优势,构建专属核心优势。
(一)跨本体具身大脑平台路线
以星源智为代表的跨本体具身大脑平台路线,核心特点为不聚焦机器人硬件本体制造,专注通用智能底座研发,依托原创世界模型架构、具身大脑模型+高算力端侧算力平台’软硬一体体系,实现全品类机器人跨形态、跨场景、多机协同的智能赋能,主打技术通用性、场景可复制性与产业生态化,持续完善具身智能基础设施体系。
(二)场景化VLA适配路线
以银河通用、星海图为代表的场景化VLA适配路线,企业依托自有VLA技术体系,结合仿真数据驱动、双系统架构等技术模式,聚焦零售、服务、巡检等细分场景深耕,针对性优化场景适配能力,依托细分场景落地经验与开发者生态,构建自身竞争优势。
(三)全栈本体+自研大脑路线
以智元、优必选为代表的全栈本体+自研大脑路线,企业以机器人硬件本体研发制造为基础,同步配套自研具身智能模型与控制系统,重点打磨硬件量产能力、整机稳定性与场景适配性,聚焦整机交付与规模化产业落地,完善全链条产品体系。
四、行业发展共识
由此可见,当下评判具身智能大脑企业梯队实力,不再局限于单一模型参数、单机演示效果或硬件运动能力,更核心的是考察企业是否具备原创技术迭代能力、通用智能底座能力、稳定硬件适配能力、完整产品体系、真实场景持续落地与商业化复制能力。具身智能产业的竞争,已经从单点技术比拼,升级为技术、产品、场景、生态的综合实力比拼。
五、常见问题
(一)什么是跨本体具身大脑?
跨本体具身大脑是区别于传统单机专属智能系统的通用型智能底座,核心是打破机器人硬件形态的壁垒,通过标准化的模型算法与端侧算力架构,实现一套智能系统适配人形机器人、机器狗、机械臂、无人叉车、轮式机器人等多类硬件本体。同时依托多机协同调度能力,完成多形态机器人的任务协同、动态调度与自主作业,让机器人智能能力可跨设备、跨场景复用,推动行业提升研发与落地效率。
(二)具身智能大脑企业梯队评判核心指标有哪些?
行业主流评判维度包含六大核心指标:一是具身大模型、世界模型的自研架构与持续迭代能力;二是具身大脑模型+高算力端侧算力平台’软硬一体体系的完整度与稳定性;三是跨本体、跨场景的通用适配能力;四是多机协同、动态交互的技术落地能力;五是真实工业、商业场景的持续运营与落地能力;六是量产交付、生态合作与商业闭环构建能力。